

三支知识空间模糊概念格模型
[智慧来1, 2  , 吴伟志
1, 3 , 朱达欣1, 2 ]
, 吴伟志, 朱达欣]
|
|


作者简介:
智慧来, 博士,教授,主要研究方向为形式概念分析、粗糙集、粒计算.E-mail:zhihuilai@126.com.
朱达欣, 硕士,教授,主要研究方向为数据挖掘、工业互联网、信息安全.E-mail:dex@qztc.edu.cn.
知识空间理论的核心挑战在于从技能数据中有效构建反映学习者真实认知能力的知识结构,进而影响个性化学习指导的精准性.现有生成方式与概念格模型仅利用正属性刻画知识状态,完全忽略负属性蕴含的诊断信息,使得知识状态种类极其有限,无法覆盖实际学习中的复杂路径,严重制约评价精度与学习路径规划.针对此信息缺失问题,文中引入三支决策思想,将负属性纳入知识建模,首次建立模糊技能形式背景的三支概念格模型.在理论层面上,定义三支视角下的知识空间与知识状态,严格证明所有三支模糊概念的外延构成完备知识空间,并通过上确界运算验证格结构的正确性.在方法层面上,引入粒描述思想,定义技能诱导的原子粒,提出基于原子粒组合判定问题集合是否为知识状态的准则.实验表明,文中模型导出的知识状态数量显著多于未考虑负属性的传统模型,验证其具有更强的区分能力.理论分析证实,该三支概念在结构上独立于现有任何三支概念类型,且在二值情形下退化为三支面向对象概念.上述结果共同表明,文中模型通过纳入负属性补全信息维度,不仅在表达能力上有所增强,更在完备性层面为知识空间理论提供概念分析框架.
About Author:
ZHI Huilai, Ph.D., professor. His research interests include formal concept analysis, rough set and granular computing.
ZHU Daxin, Master, professor. His research interests include data mining, industrial internet and information security.
The core challenge of knowledge space theory is to effectively construct knowledge structures from skill data to accurately reflect the cognitive abilities of learners, and this directly affects the precision of personalized learning guidance. In existing generation approaches and concept lattice models, knowledge states are characterized only by positive attributes, and negative attributes are disregarded. Diagnostic information included in negative attributes is completely ignored. Therefore, the variety of generated knowledge states is severely restricted, and actual complex learning paths are not covered. Assessment precision and learning path planning are greatly constrained. To overcome this limitation, the three-way decision is adopted. Negative attributes are incorporated into knowledge modeling. A three-way concept lattice model based on fuzzy skill formal contexts is established for the first time. At the theoretical level, knowledge spaces and knowledge states are defined from a three-way perspective. It is rigorously proved that the extents of all three-way fuzzy concepts constitute a complete knowledge space. The correctness of the lattice structure is validated through supremum operations. At the methodological level, granular description is introduced to define skill-induced atomic granules. A decision criterion based on atomic granule combinations is proposed to identify whether a problem set forms a knowledge state. Experiments indicate that the number of knowledge states yielded by the proposed model is substantially larger than that of the conventional models that omit negative attributes. Thus, stronger discriminative power of the proposed model is validated. Theoretical analysis confirms that the three-way concepts are structurally independent of any existing three-way concept types, and they degenerate into three-way object-oriented concepts under binary contexts. These results collectively indicate that the proposed model completes the information dimension by incorporating negative attributes. Not only expressive power is enhanced, but also a conceptual analysis framework is provided for knowledge space theory from the perspective of completeness.
在以能力为基础的知识空间理论中, 成绩等级反映学生对问题的理解程度, 也就是对知识的掌握程度; “ 能力层次” 是指学生对“ 技能” 具有的“ 看不见” 的认识程度, 也就是“ 能” 的状况[6, 7, 8, 9].学生在解决问题时必须具备一定的技巧和能力.技能映射的核心在于选择模式与匹配模式, 常见的模型有两种:析取模型与合取模型.析取模型基于“ 或” 逻辑, 学习者只需掌握问题的部分相关技能即可解决; 合取模型基于“ 与” 逻辑, 学习者必须掌握问题的全部相关技能才能解决.根据“ 问题-技能” 之间的联系, Falmagne等[10]提出“ 技能多映射” 的概念, 在此基础上, 构建新的知识结构建构方法.Sun等[11]利用模糊集合刻画问题和技能之间的不确定因素, 以析取、合取两种模式为基础, 建立知识结构.Xu等[12]采用可变精度粗糙集的思想, 从模糊技能映射出发, 建立一种知识状态模型.此外, Spoto等[13]提出基于数据和知识的融合技术, 迭代式优化技能图谱.
技能多映射是一种扩展的技能映射, 以“ 或-关系” 为核心, 也就是学生只需要满足某一问题的部分能力需求, 就可顺利求解这个问题.Cao等[14]深入研究模糊技能多映射到知识空间、简单闭包空间及学习空间所需具备的条件.需要指出的是, 在多个技能对应的架构中, 指派的能力未必是必须的, 这就会造成知识建构的复杂程度.针对该问题, Dü ntsch等[15]约简技能多映射, 引入技能函数和问题函数的概念.根据Heller等[16]的观点, 析取模型和合取模型可看作是构建知识结构的两种特殊形式.另外, Stefanutti等[17]引入多分技能和认知规则系统, 在知识空间理论框架内构建兼具确定性与概率性的误解建模方法, 并进行实证验证.
经典知识空间理论假设个体对于问题的回答是二分(正确和错误)的, 这在心理评估等应用领域上具有局限性.根据教育心理学的教育目标分类理论, 学者对知识空间理论的多分化进行详细研究, 为知识空间理论推广到多分情形奠定基础, 也为多分知识空间理论应用到心理评价等领域进行铺垫[18, 19].Sun等[20]又进一步研究从模糊技能构造多分知识结构的方法, 分析问题集在不同技能响应值下的知识结构.Wang等[21, 22]推广多分知识空间理论, 提出多分推测系统, 并从理论上探讨多分知识结构的良级性.Wang等[23]利用完全分配格值模糊近似算子构造多分知识结构.上述研究从多分技能、推测系统、模糊近似等不同维度不断丰富和深化多分知识空间理论, 共同指向的核心在于:多分知识结构本质上刻画被测试者理解问题的不同层次, 将经典知识空间理论的二分判断加入不确定性, 进而推广到多个层次, 具有十分重要的理论意义和应用价值.
知识空间与形式概念分析结合的研究自20世纪90年代初便已开展, 近年来该领域又迎来新一轮关注.Wille[24]在1982年提出基于形式背景构造概念格的方法, 具有重要的理论意义和实际应用价值.形式概念分析基于形式背景抽象数据集合, 以内涵和外延定义概念, 并允许两者通过运算互推, 从而形成完备的概念结构, 展现出广泛的应用前景.Rusch等[25]在1996年提出“ 知识空间” 和“ 形式概念分析” 的联系, 阐明“ 知识空间” 和“ 形式背景” 的转化机理, 为其在教育、心理学等领域的更深层次应用打下良好的基础.Spoto等[26]将以能力为基础的知识空间和形式概念分析有机融合, 提出从形式背景构造知识结构的方法.为了深化技能-问题映射、呈现知识状态偏序及应对不确定性, 智慧来等[27]建立模糊概念格模型, 实现知识元素精确组织、分类与不确定性刻画, 全面捕捉知识结构细节.
在深入探讨之前, 有必要先阐明知识空间理论的基本定义.设Q为有限非空集合, 元素表示问题.Q的任意子集称为知识状态.若集合族K⊆2Q满足Ø ∈ K且Q∈ K, 则称K为Q上的知识结构.知识结构是指由不同知识点及其相互关系构成的整体框架, 反映知识组织的内在逻辑和层次.
知识空间是满足并闭性质的知识结构:若任意两个知识状态的并集仍为知识状态, 则称为知识空间.技能是另一个基本要素, 使用有限非空集合S表示.对每个问题q, τ (q)表示解决它所需的全部技能.在析取模型下, 任一技能子集T⊆S确定的知识状态为{q∈ Q|τ (q)∩ T≠ Ø }.当T取遍S的所有子集时, 得到的全部知识状态构成一个集族, 该集族即为一个知识空间.
然而, 面对复杂情形, 现有知识空间模型存在局限, 无法涵盖某些实际中颇具意义的知识状态.针对此问题, 本文将三支概念分析的思想巧妙融入知识空间理论中, 同时考虑知识状态的正属性(解决问题所需的技能)与负属性(与解决问题无关的技能), 旨在构建一个更全面、精确的知识结构分析模型, 即三支知识空间模糊概念格模型.具体而言, 本文首先界定三支视角下的知识空间与知识状态, 构建一个基于模糊技能形式背景的三支知识空间模糊概念格模型.在此基础上, 提出通过原子粒判定三支知识空间中知识状态的方法, 为知识结构分析提供新的视角和工具.通过实验对比分析三支知识空间模糊概念格与未考虑负属性的知识空间模糊概念格在概念数量上的差异, 揭示负属性在知识结构分析中的重要性.此外, 还深入探讨三支知识空间模糊概念格与现有三支概念格模型之间的联系, 为理论融合与创新提供有益的探索.本文在拓展知识空间理论和三支概念分析研究对象的基础上, 进一步为知识结构分析提供一种更精确刻画知识状态的模型.
首先, 举例指出现有知识空间模型存在的局限性, 以此说明引入三支概念分析思想的必要之处.
例1 表1的二值技能形式背景Π 呈现微分知识中不同题型与所需解题技能之间的关系.表中q1表示求解简单初等函数(如多项式)的导数, q2表示求解复合函数的导数, q3表示求解隐函数的导数, q4表示求解参数方程确定函数的导数, q5表示求解高阶导数, 技能s1表示掌握导数定义与极限计算, s2表示掌握基本初等函数求导公式, s3表示掌握四则运算法则, s4表示掌握复合函数求导法则(链式法则).
 | 表1 例1的二值技能形式背景Π Table 1 Binary skill formal context Π of Example 1 |
技能形式背景Π 在析取模型下存在6个知识状态:
{q1, q2, q3, q4, q5}, {q1, q2, q4, q5}, {q1, q2, q3}, {q1, q3}, {q2}, Ø .
通过进一步研究可发现:一些有意义的知识状态并不能由此析取模型生成.
例如:状态{q2, q3}表示学生能解决复合函数和隐函数求导问题, 但该状态在析取模型中无法生成, 但这个状态在微分学习中具有实际意义.因此, 需依据应用场景对现有析取模型予以改良与拓展, 并基于三支概念分析思想, 构建面向三支视角的知识空间模型.
定义1 令τ (q)表示能解决问题q的所有技能.T1⊆S, T2⊆S, T1、T2在析取模型与三支视角下确定的知识状态记为
KT={q∈ Q|(τ (q)∩ T1≠ Ø )∨ ((S-τ (q))∩ T2≠ Ø )}.
记遍历S的子集确定的知识状态构成的集族为KT, 并称KT为三支视角下的知识空间, 分别简称为三支知识空间与三支知识状态.
例2 (续例1) 在析取模型与三支视角下, {s1, s4}, {s3}确定的知识状态为{q2, q3}, 这恰好弥补例1中缺失的状态.此外, 在析取模型与三支视角下还可确定知识状态{q3}, {q2, q4, q5}, {q2, q3, q4, q5}和{q1, q3, q4, q5}.这些状态可对应学生掌握不同技能组合时具备的解题能力.显然, 融入三支视角的析取模型可解决例1中提出的问题.
模糊技能形式背景是知识结构分析中的一个重要概念, 是指在技能与问题之间存在的模糊关系.这种模糊性源于技能描述的多样性、问题定义的复杂性及技能与问题之间关联的不确定性.在模糊技能形式背景下, 技能与问题之间的关系不再是简单的二值关系(即存在或不存在), 而是表现为一种程度或概率上的关联.下面介绍模糊技能形式背景的相关概念.
设
记作
$ \begin{array}{l} \widetilde{H}_{1} \cap \widetilde{H}_{2}=\left\{\left.\frac{\widetilde{H}_{1}(g) \wedge \widetilde{H}_{2}(g)}{g} \right\rvert\, g \in G\right\}, \\ \widetilde{H}_{1} \cup \widetilde{H}_{2}=\left\{\left.\frac{\widetilde{H}_{1}(g) \vee \widetilde{H}_{2}(g)}{g} \right\rvert\, g \in G\right\} . \end{array} $
定义2[27] 称三元组$\widetilde{\Pi}=(Q, S, \widetilde{I})$为一个模糊技能形式背景, 其中, Q表示问题的有限集合, S表示技能的有限集合,
模糊技能形式背景为知识结构分析带来新的挑战和机遇.一方面, 它要求人们能更准确地描述和量化技能与问题之间的模糊关系, 揭示隐藏在其中的深层次知识结构和规律.另一方面, 它也为人们提供一种新的视角和方法, 用于理解和利用知识, 特别是在处理复杂问题和进行创新思维时.
因此, 在模糊技能形式背景下进行知识结构分析, 需要借助有效的工具和方法处理和解析这种模糊性.通过构建三支知识空间模糊概念格, 可更直观地展示技能与问题之间的模糊关系, 进而更有利于挖掘知识结构中的关键信息和规律.
本节利用三支概念分析[28, 29]与模糊集刻画数据的不确定性, 建立面向知识结构分析的三支知识空间模糊概念格模型.
定义3 设$\widetilde{\Pi}=(Q, S, \widetilde{I})$, $A \in 2^{Q}$, $\widetilde{B} \in[0 , 1]^{S}$, $\widetilde{C} \in[0, 1]^{S}$.定义
$u(A)=\left(\left\{\left.\frac{\alpha_{1}}{s} \right\rvert\, s \in S\right\}, \left\{\left.\frac{\alpha_{2}}{s} \right\rvert\, s \in S\right\}\right), $
其中
$\alpha_{1}=\left\{\begin{array}{ll} \max _{q \in \Delta_{1}(A, s)} \tilde{I}(q, s), & \Delta_{1}(A, s) \neq \emptyset \\ 0, & \Delta_{1}(A, s)=\emptyset \end{array}\right.$
$\alpha_{2}=\left\{\begin{array}{ll} 1-\min _{q \in \Delta_{2}(A, s)} \tilde{I}(q, s), & \Delta_{2}(A, s) \neq \emptyset \\ 0, & \Delta_{2}(A, s)=\emptyset \end{array}\right.$
$\begin{aligned} \Delta_{1}(A, s) & =\left\{q \mid \emptyset \neq(q, s)^{\downarrow} \subseteq A, q \in Q\right\}, \\ \Delta_{2}(A, s) & =\left\{q \mid \emptyset \neq(q, s)^{\uparrow} \subseteq A, q \in Q\right\}, \\ (q, s)^{\downarrow} & =\left\{q^{\prime} \mid 0< \tilde{I}\left(q^{\prime}, s\right) \leqslant \widetilde{I}(q, s), q^{\prime} \in Q\right\}, \\ (q, s)^{\uparrow} & =\left\{q^{\prime} \mid \widetilde{I}(q, s) \leqslant \widetilde{I}\left(q^{\prime}, s\right), q^{\prime} \in Q\right\}, \end{aligned}$
并定义
$\begin{aligned} v(\widetilde{B}, \widetilde{C}) & =\left(\cup_{s \in S}\{q \in Q \mid 0< \tilde{I}(q, s) \leqslant \widetilde{B}(s)\}\right) \cup \\ & \left.\cup_{s \in S}\{q \in Q \mid 0< 1-\widetilde{I}(q, s) \leqslant \widetilde{C}(s)\}\right) . \end{aligned}$
结合Δ 1的定义, u(A)的第一元表示解决A中问题所需的技能及其程度; 结合Δ 2的定义, u(A)的第二元表示与解决A中问题无关的技能及其程度.v(
定义4 设
命题1 对于A∈ 2Q, A1∈ 2Q, A2∈ 2Q,
$ \begin{array}{l} (\widetilde{B}, \widetilde{C}) \in[0, 1]^{s} \times[0, 1]^{s}, \\ \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \in[0, 1]^{s} \times[0, 1]^{s}, \\ \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right) \in[0, 1]^{s} \times[0, 1]^{s}, \end{array} $
有
1)A1⊆A2⇒ u(A1)≤ u(A2);
$ \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \leqslant\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right) \Rightarrow v\left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \subseteq v\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right) ; $
2)v(u(A))⊆A; 若∀ s∈ S,
则
$ u(v(\widetilde{B}, \widetilde{C})) \supseteq(\widetilde{B}, \widetilde{C}) ; $
3)u(A1∩ A2)=u(A1)∩ u(A2),
$ v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)=v\left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \cup v\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right) ; $
4)算子u和v在(2Q, ⊆)与([0, 1]S× [0, 1]S, ⊆)之间形成一个Galois连接;
5) $ (v(\widetilde{B}, \widetilde{C}), u(v(\widetilde{B}, \widetilde{C}))) $与(v(u(A)), u(A))为2个三支知识空间模糊概念.
证明 先证1).若A1⊆A2, 则对∀ s∈ S有
Δ 1(A1, s)⊆Δ 1(A2, s), Δ 2(A1, s)⊆Δ 2(A2, s),
进而有
与
1-
由u的定义可得u(A1)⊆u(A2).同理可证
$ \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \leqslant\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right) \Rightarrow v\left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \subseteq v\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right) . $
再证2).对∀ q∈ v(u(A)), ∃s1∈ S, s2∈ S, 使得
0<
或
0< 1-
故存在q0∈ Δ 1(A, s1), 使得
0<
或存在q'0∈ Δ 2(A, s2), 使得
由此可知q∈ A.否则(q0, s1)↑ ⊆A与(q'0, s2)↑ ⊆A不成立, 推出q0∉Δ 1(A, s1)与q'0∉Δ 2(A, s2)矛盾.所以v(u(A))⊆A.
对于
∀
有
$ v(\widetilde{B}, \widetilde{C})=\bigcup_{s \in S} v(\widetilde{B}, \widetilde{C})(s, s), $
进而
$ \begin{array}{l} (u(v(\widetilde{B}, \widetilde{C})))(s, s)= \\ \left(\max _{q \in \Delta_{1}(v(\tilde{B}, \tilde{C}), s)} \tilde{I}(q, s), 1-\min _{q \in \Delta_{2}(v(\tilde{B}, \tilde{C}), s)} \tilde{I}(q, s)\right) \geqslant \\ \left(\max _{q^{\prime} \in v(\tilde{B}, \tilde{C})(s, s)} \tilde{I}\left(q^{\prime}, s\right), 1-\min _{q^{\prime} \in v(\tilde{B}, \tilde{C})(s, s)} \tilde{I}\left(q^{\prime}, s\right)\right)= \\ (\widetilde{B}, \widetilde{C})(s, s) \end{array} $
因此, 对于∀ s∈ S, 都有
$ (\widetilde{B}, \widetilde{C})(s, s) \leqslant(u(v(\widetilde{B}, \widetilde{C})))(s, s), $
即
$ (\widetilde{B}, \widetilde{C}) \subseteq u(v(\widetilde{B}, \widetilde{C})) $
再证3).根据u和v的定义可证.
再证4).根据1)、2)及Galois连接的定义可证.
最后证5).由于
u(v(u(A)))=u(A)
且
$ v(u(v(\widetilde{B}, \widetilde{C})))=v(\widetilde{B}, \widetilde{C}), $
可知$ (v(\widetilde{B}, \widetilde{C}) $, $ u(v(\widetilde{B}, \widetilde{C}))) $与(v(u(A)), u(A))是2个三支知识空间模糊概念. 证毕
建立三支知识空间模糊概念之间的偏序关系如下:
$ \begin{aligned} \left(A_{1}, \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right)\right) & \leqslant\left(A_{2}, \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right) \Leftrightarrow \\ & A_{1} \subseteq A_{2} \Leftrightarrow\left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \leqslant\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right), \end{aligned} $
则模糊技能形式背景的所有三支知识空间模糊概念在此偏序关系下构成一个层次结构, 记作TKSL(
定理1 设
$\begin{array}{l} \left(A_{1}, \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right)\right) \vee\left(A_{2}, \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right)= \\ \quad\left(A_{1} \cup A_{2}, u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right), \end{array}$
$\begin{array}{l} \left(A_{1}, \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right)\right) \wedge\left(A_{2}, \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right)= \\ \quad\left(v\left(u\left(A_{1} \cap A_{2}\right)\right), \left(\widetilde{B}_{1} \cap \widetilde{B}_{2}, \widetilde{C}_{1} \cap \widetilde{C}_{2}\right)\right) . \end{array}$
证明 因为Q与S是有限的, 所以TKSL(
一方面, 对于任意一个三支知识空间模糊概念(A, (
$\begin{aligned} A_{1} \cup A_{2}= & v\left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \cup v\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)= \\ & v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right), \end{aligned}$
进而有
$\begin{aligned} \left(A_{1} \cup A_{2}, \right. & \left.u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right)= \\ & \left(v\left(\left(\widetilde{B}_{1}, \widetilde{C}_{1}\right) \cup\left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right), \right. \\ & \left.u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right) . & \end{aligned}$
根据命题1中5)可知,
$\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right), u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right)$
为一个三支知识空间模糊概念, 进而得到
$\left(A_{1} \cup A_{2}, u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right)$
为一个三支知识空间模糊概念.
另一方面, 由于A1⊆A1∪ A2, A2⊆A1∪ A2可知
$\left(A_{1} \cup A_{2}, u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right)$
为$\left(A_{1}, \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right)\right)$和$\left(A_{2}, \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right) $的一个上界.此外, 对于$\left(A_{1}, \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right)\right)$和$\left(A_{2}, \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right)$的任意一个上界$(A, (\widetilde{B}, \widetilde{C}))$, 都有A⊇A1∪ A2.据此有
$\begin{array}{l} ((A, (\widetilde{B}, \widetilde{C})) \geqslant \\ \quad\left(A_{1} \cup A_{2}, u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right), \end{array}$
进而可知
$\left(A_{1} \cup A_{2}, u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right)$
为(A1, (
综上可得
$\begin{array}{l} \left(A_{1}, \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right)\right) \vee\left(A_{2}, \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right)= \\ \quad\left(A_{1} \cup A_{2}, u\left(v\left(\widetilde{B}_{1} \cup \widetilde{B}_{2}, \widetilde{C}_{1} \cup \widetilde{C}_{2}\right)\right)\right) . \end{array}$
同理可证
$\begin{array}{l} \left(A_{1}, \left(\widetilde{B}_{1}, \widetilde{C}_{1}\right)\right) \wedge\left(A_{2}, \left(\widetilde{B}_{2}, \widetilde{C}_{2}\right)\right)= \\ \quad\left(v\left(u\left(A_{1} \cap A_{2}\right)\right), \left(\widetilde{B}_{1} \cap \widetilde{B}_{2}, \widetilde{C}_{1} \cap \widetilde{C}_{2}\right)\right) . \end{array}$
证毕
给定一个模糊技能形式背景
例3 一个模糊技能形式背景
| 表2 模糊技能形式背景 |
对于表2中的模糊技能形式背景
A={q2, q3, q4, q5}.
由于
(q1, s3)↓ ={q1, q2, q5}, (q2, s3)↓ ={q2, q5},
(q3, s3)↓ =Ø , (q4, s3)↓ ={q1, q2, q4, q5},
(q5, s3)↓ ={q2, q5},
可知
Δ 1(A, s3)={q2, q5}.
类似地, 可得
Δ 1(A, s1)={q2}, Δ 1(A, s2)={q4},
Δ 1(A, s4)={q2}.
由于
(q1, s3)↑ ={q1, q4}, (q2, s3)↑ ={q1, q2, q4, q5},
(q3, s3)↑ ={q1, q2, q3, q4, q5}, (q4, s3)↑ ={q4},
(q5, s3)↑ ={q1, q2, q4, q5},
可知
Δ 2(A, s3)={q4}.
类似地, 可得
Δ 2(A, s1)={q2}, Δ 2(A, s2)={q3},
Δ 2(A, s4)={q2}.
因此
$\begin{array}{l} u(A)= \\ \left(\left\{\frac{0.8}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.7}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{2}}, \frac{0.1}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right) . \end{array}$
令
$\begin{array}{l} (\widetilde{B}, \widetilde{C})= \\ \left(\left\{\frac{0.8}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.7}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{2}}, \frac{0.1}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right) . \end{array}$
可得
$v((\widetilde{B}, \widetilde{C}))=\left\{q_{2}, q_{3}, q_{4}, q_{5}\right\} .$
综上, 可知
$\begin{array}{l} \left(\left\{q_{2}, q_{3}, q_{4}, q_{5}\right\}, \right. \\ \left.\left(\left\{\frac{0.8}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.7}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{2}}, \frac{0.1}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) \end{array}$
为一个知识空间模糊三支概念.
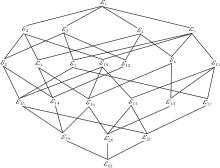
表2中
$\begin{array}{l} \varepsilon_{1}:\left(\left\{q_{1}, q_{2}, q_{3}, q_{4}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.7}{s_{2}}, \frac{0.9}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{1}{s_{1}}, \frac{1}{s_{2}}, \frac{1}{s_{3}}, \frac{1}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{2}:\left(\left\{q_{2}, q_{3}, q_{4}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.7}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{2}}, \frac{0.1}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{3}:\left(\left\{q_{1}, q_{2}, q_{4}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.6}{s_{2}}, \frac{0.9}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{4}:\left(\left\{q_{1}, q_{2}, q_{3}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.8}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.4}{s_{2}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{5}:\left(\left\{q_{1}, q_{2}, q_{3}, q_{4}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.7}{s_{2}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.2}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \end{array}$
$\begin{array}{l} \varepsilon_{6}:\left(\left\{q_{1}, q_{2}, q_{3}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.4}{s_{2}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{7}:\left(\left\{q_{1}, q_{2}, q_{4}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.6}{s_{2}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.2}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{8}:\left(\left\{q_{2}, q_{4}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.7}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.1}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{9}:\left(\left\{q_{2}, q_{3}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.7}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{2}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{10}:\left(\left\{q_{2}, q_{3}, q_{4}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{2}}, \frac{0.1}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{11}:\left(\left\{q_{1}, q_{3}, q_{4}\right\}, \left(\left\{\frac{0.7}{s_{2}}\right\}, \left\{\frac{0.5}{s_{2}}, \frac{0.2}{s_{3}}\right\}\right)\right) ; \end{array}$
$\begin{array}{l} \varepsilon_{12}:\left(\left\{q_{1}, q_{2}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.8}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.4}{s_{4}}\right\}\right)\right) \\ \varepsilon_{13}:\left(\left\{q_{3}, q_{4}\right\}, \left(\left\{\frac{0.5}{s_{2}}\right\}, \left\{\frac{0.3}{s_{2}}, \frac{0.1}{s_{3}}\right\}\right)\right) \\ \varepsilon_{14}:\left(\left\{q_{2}, q_{5}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.7}{s_{3}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.4}{s_{4}}\right\}\right)\right) \end{array}$
$\begin{array}{l} \varepsilon_{15}:\left(\left\{q_{2}, q_{4}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.5}{s_{2}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.1}{s_{3}}, \frac{0.4}{s_{4}}\right\}\right)\right) \\ \varepsilon_{16}:\left(\left\{q_{2}, q_{3}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.3}{s_{2}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{17}:\left(\left\{q_{1}, q_{4}\right\}, \left(\left\{\frac{0.6}{s_{2}}\right\}, \left\{\frac{0.2}{s_{3}}\right\}\right)\right) ; \\ \varepsilon_{18}:\left(\left\{q_{1}, q_{3}\right\}, \left(\emptyset, \left\{\frac{0.4}{s_{2}}\right\}\right)\right) ; \\ \varepsilon_{19}:\left(\left\{q_{2}\right\}, \left(\left\{\frac{0.8}{s_{1}}, \frac{0.6}{s_{4}}\right\}, \left\{\frac{0.2}{s_{1}}, \frac{0.4}{s_{4}}\right\}\right)\right) ; \\ \varepsilon_{20}:\left(\left\{q_{3}\right\}, \left(\varnothing, \left\{\frac{0.3}{s_{2}}\right\}\right)\right) ; \\ \varepsilon_{21}:\left(\left\{q_{4}\right\}, \left(\left\{\frac{0.5}{s_{2}}\right\}, \left\{\frac{0.1}{s_{3}}\right\}\right)\right) ; \\ \varepsilon_{22}:(\varnothing, (\varnothing, \varnothing)) . \end{array}$
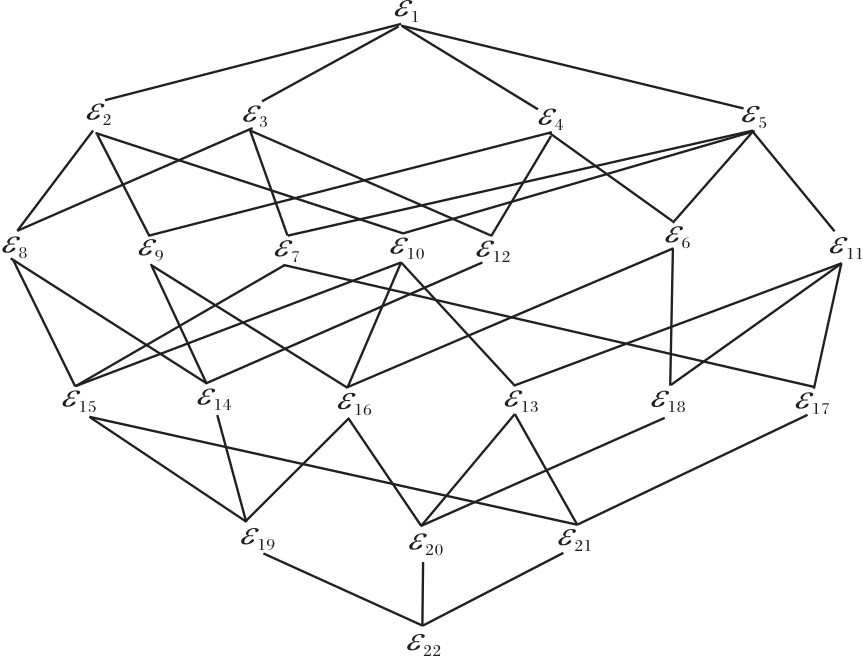 | 图1 三支知识空间模糊概念格TKSL( |
TKSL(
定义5 设
则称
$\left(v\left(\left\{\frac{t}{s}\right\}, \varnothing\right), u\left(v\left(\left\{\frac{t}{s}\right\}, \varnothing\right)\right)\right)$
为技能
$\left(v\left(\emptyset, \left\{\frac{1-t}{s}\right\}\right), u\left(v\left(\emptyset, \left\{\frac{1-t}{s}\right\}\right)\right)\right)$
为技能
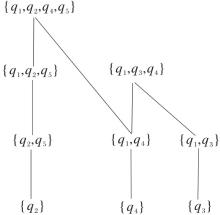
Σ ={{q1, q2, q4, q5}, {q1, q2, q5}, {q1, q3, q4},
{q2, q5}, {q1, q4}, {q1, q3}, {q2}, {q3}, {q4}}.
由表3可看到, 一个原子粒可有多个标签.例如:原子粒{q2}有4个标签, 分别是$\left(\left\{\frac{0.8}{s_{1}}\right\}, \varnothing\right)$、$\left(\left\{\frac{0.6}{s_{4}}\right\}, \varnothing\right)$、$\left(\varnothing, \left\{\frac{0.2}{s_{1}}\right\}\right)$、$\left(\varnothing, \left\{\frac{0.4}{s_{4}}\right\}\right)$.
| 表3 |
定理2 设
证明 显然, 对∀ G∈ Σ , (G, u(G))为
$\left(\cup_{G \in \Omega} G, u\left(v\left(\cup_{G \in \Omega} u(G)\right)\right)\right)$
也为
例5 (续例4) 对于表2中的模糊技能形式背景
X={q1, q2, q5}∪ {q3},
因此, X={q1, q2, q3, q5}为
定义6 设
G1≤ G2 ⇔ G1⊆G2,
则称(Σ , ≤ )为原子粒直观图.
原子粒直观图源自文献[30], 原用于二值形式背景下原子粒间关系的刻画.本文将其推广应用于模糊技能形式背景, 实现对问题原子粒之间关系的新刻画.
例6 (续例4) 表2中
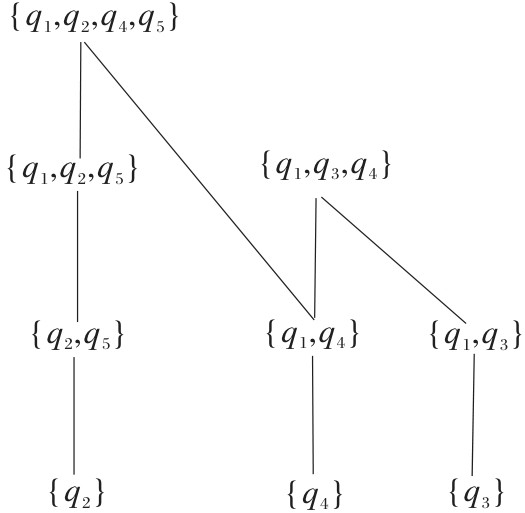 | 图2 |
直观图体现原子粒之间的包含关系, 有利于实现知识状态的快速判定.鉴于基于直观图的知识状态的判定实现简单, 这里不再赘述.
在知识结构建模中, 概念格模型可广泛应用于学习路径规划[31]、推荐及巩固学习[32]等任务.作为现有知识空间模糊概念格在三支决策思想下的推广, 三支知识空间模糊概念格同样可推广至上述任务.
引入三支决策思想后, 三支知识空间模糊概念格对知识状态的刻画能力得以增强, 能囊括更多情形, 而刻画能力的增强自然带来学习路径选择更加多样化的结果.
具体而言, 在某一具体知识状态下, 下一步可推荐学习的知识状态数量随之增加, 从而更有利于指导学习者的个性化学习.
此外, 三支概念格模型还能为知识结构分析提供更深入的理解.通过对概念格中不同节点的分析, 可揭示知识结构中的关键概念和核心技能, 以及它们之间的内在联系和相互作用.这种分析有助于更好地理解知识的本质和规律, 为教学和学习提供有力的支持.
本小节研究问题数量|Q|、技能数量|S|、填充因子(Fill Ratio)r及分析尺度(Analysis Scale)对三支知识空间模糊概念格和不带负属性的知识空间模糊概念格的规模的影响.
填充因子是指在模糊技能形式背景中非零项的比重, 即
r=
分析尺度指填充数据的非零精度取值个数.例如:若取分析尺度为5, 则
$\left\{0, \frac{1}{n}, \frac{2}{n}, \cdots, \frac{n-1}{n}, 1\right\} .$
实验随机生成不同规模的模糊技能形式背景.同时, 采用重复实验取平均值, 以此增强结果的客观性.
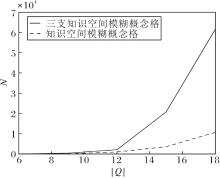
1)问题数量对概念格规模的影响.在保持技能数量、填充因子及分析尺度不变的前提下, 逐步改变问题数量, 研究问题数量与概念格规模的关系.
实验中设定|S|=10, 填充因子r=0.5, 取分析尺度为10.问题数量与概念格规模的关系如图3所示.由图可见, 当问题数量增加时, 两类概念格规模均随之增长, 但三支知识空间模糊概念格不仅规模显著大于知识空间模糊概念格, 且增长速度也明显快于知识空间模糊概念格.
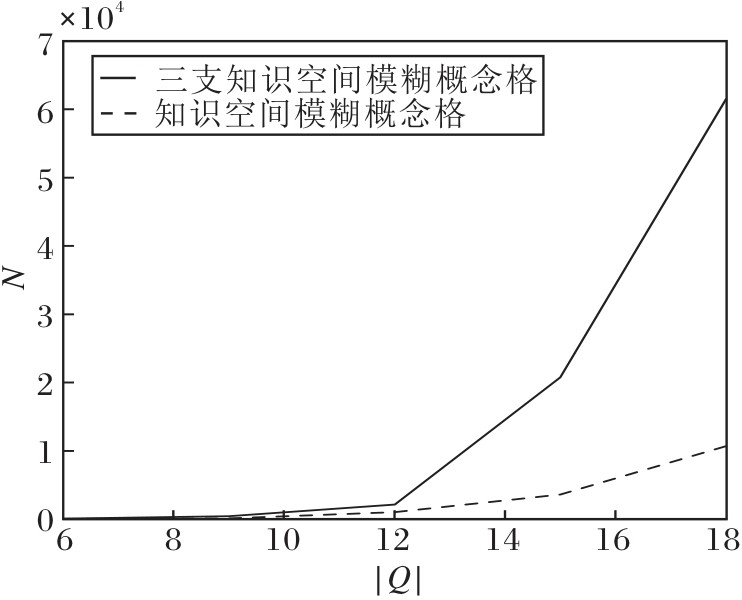 | 图3 问题数量与概念格规模的关系Fig.3 Relationship between the number of problems and the size of concept lattice |
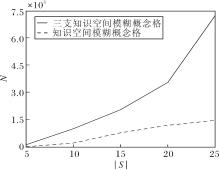
2)技能数量对概念格规模的影响.设定|Q|=15, 填充因子r=0.5, 分析尺度为10, 采用随机方式生成模糊技能形式背景.
具体技能数量与概念格规模的关系如图4所示.由图可见, 技能数量与概念格规模呈正相关, 两类概念格的规模均随技能数量增加而上升.进一步对比可知, 三支知识空间模糊概念格不仅规模增长更快, 总体规模也远大于知识空间模糊概念格.
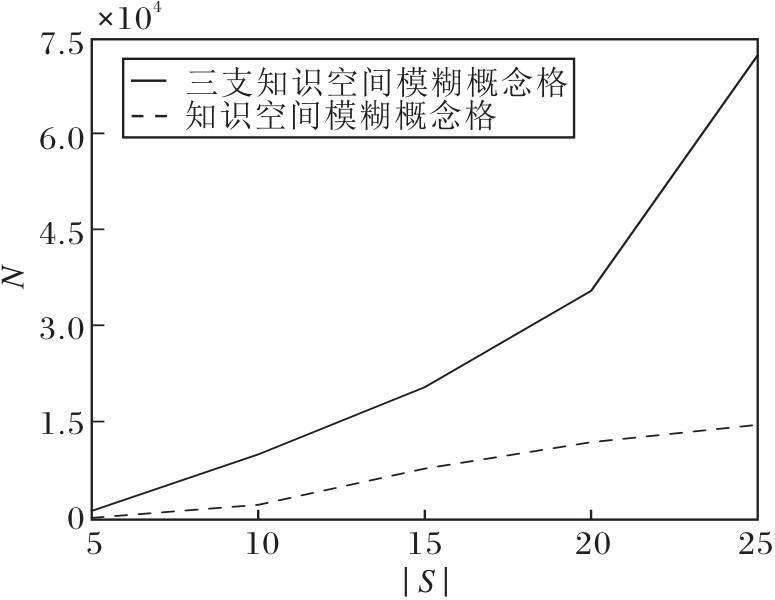 | 图4 技能数量与概念格规模的关系Fig.4 Relationship between the number of skills and the size of concept lattice |
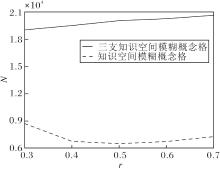
3)填充因子对概念格规模的影响.实验设定|Q|=|S|=15, 分析尺度取10, 逐渐增大填充因子, 采用随机方式生成模糊技能形式背景.
具体填充因子与概念格规模的关系如图5所示.由图可见, 填充因子对概念格规模未见显著影响, 非主要影响因素.同时, 无论填充因子取何值, 三支知识空间模糊概念格的规模均远大于知识空间模糊概念格的规模.
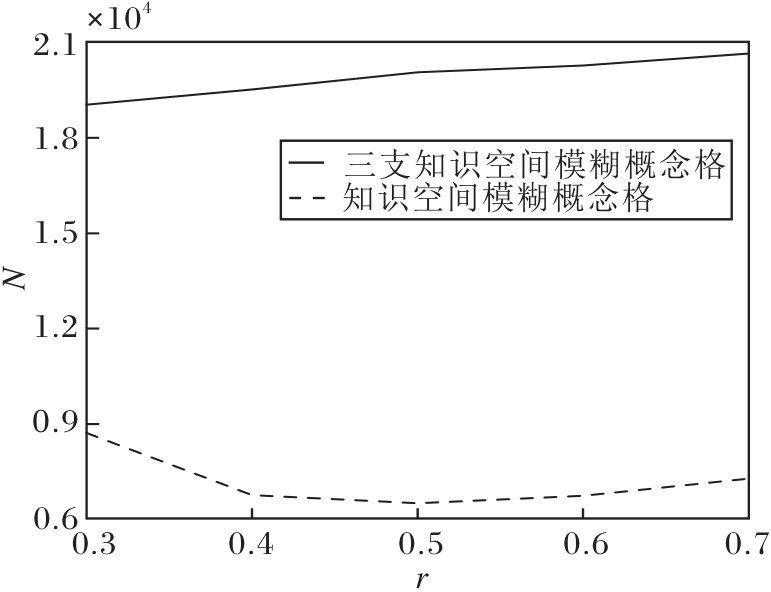 | 图5 填充因子与概念格规模的关系Fig.5 Relationship between the fill factor and the size of concept lattice |
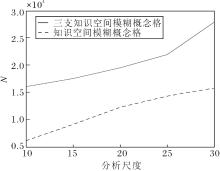
4)分析尺度对概念格规模的影响.实验设定|Q|=|S|=15, 填充因子r=0.5, 逐步增大分析尺度, 记录概念格规模的变化.
具体分析尺度与概念格规模的关系如图6所示.由图可见, 增大分析尺度会使三支知识空间模糊概念格与知识空间模糊概念格的规模均逐步上升, 且三支知识空间模糊概念格的规模始终远大于知识空间模糊概念格.
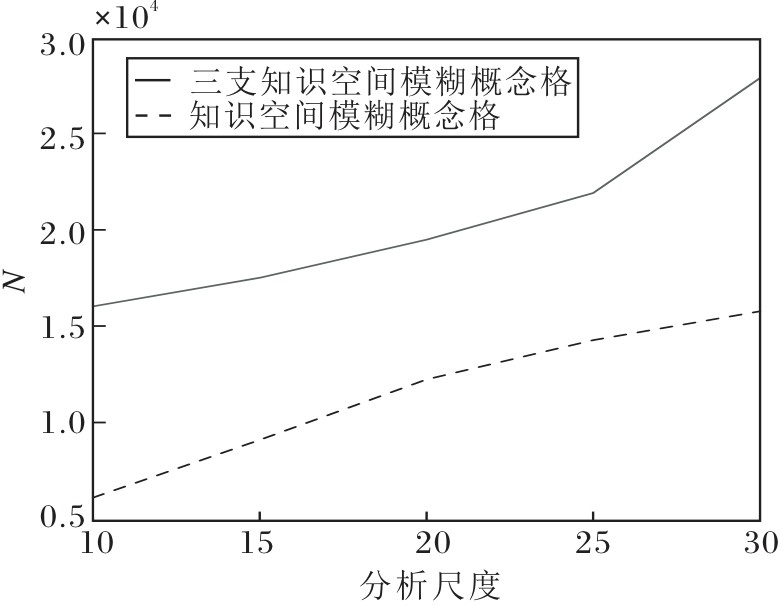 | 图6 分析尺度与概念格规模的关系Fig.6 Relationship between the analysis scale and the size of concept lattice |
综合上述分析, 可归纳出如下结论.1)问题数量、技能数量及分析尺度与概念格规模(包括三支知识空间模糊概念格与知识空间模糊概念格)呈显著正相关, 其规模随各因素取值增大而扩大.2)在既定模糊技能形式背景下, 三支知识空间模糊概念格的规模均远大于知识空间模糊概念格, 且二者之间的差异在不同条件下保持稳定.
作为单边模糊概念格[33]的一种, 面向知识结构分析的三支知识空间模糊概念格的外延和内涵分别为经典集与模糊集.下面将进一步分析该模型与经典三支模糊概念格模型之间的关系.
设三元组
$\begin{array}{l} \widetilde{X}^{N}(m)=\bigwedge_{g \in G}(\widetilde{R}(g, m) \rightarrow \widetilde{X}(g)), \\ \widetilde{X}^{\bar{N}}(m)=\bigwedge_{g \in G}(\sim \widetilde{R}(g, m) \rightarrow \widetilde{X}(g)), \\ \widetilde{X}^{P}(m)=\bigvee_{g \in G}(\widetilde{X}(g) * \widetilde{R}(g, m)), \\ \widetilde{X}^{\bar{P}}(m)=\bigvee_{g \in G}(\widetilde{X}(g) * \sim \widetilde{R}(g, m)) . \end{array}$
对偶地, 定义从[0, 1]M到[0, 1]G的4个运算N,
$\begin{array}{l} \widetilde{Y}^{N}(g)=\bigwedge_{m \in M}(\widetilde{R}(g, m) \rightarrow \widetilde{Y}(m)), \\ \widetilde{Y}^{\bar{N}}(g)=\bigwedge_{m \in M}(\sim \widetilde{R}(g, m) \rightarrow \widetilde{Y}(m)), \\ \widetilde{Y}^{P}(g)=\bigvee_{m \in M}(\widetilde{Y}(m) * \widetilde{R}(g, m)), \\ \widetilde{Y}^{\bar{P}}(g)=\bigvee_{m \in M}(\sim \widetilde{Y}(m) * \widetilde{R}(g, m)) . \end{array}$
通常, 分别称P,
定义7 设
则称二元组(
下面分析是否存在与三支知识空间模糊概念实质等价的三支面向对象单边模糊概念.
如本节前文所述, 从[0, 1]G到[0, 1]M的必然性正算子N与必然性负算子
$\begin{array}{l} \widetilde{X}^{N}(m)=\bigwedge_{g \in G}(\widetilde{R}(g, m) \rightarrow \widetilde{X}(g)), \\ \widetilde{X}^{\bar{N}}(m)=\bigwedge_{g \in G}(\sim \widetilde{R}(g, m) \rightarrow \widetilde{X}(g)) . \end{array}$
要得到三支面向对象单边模糊概念, 就必须得到从2G到[0, 1]M的必然性正算子N与必然性负算子
因此, 三支知识空间模糊概念既有别于已有的三支概念, 又无法由其它三支概念衍生而来, 是一类结构独特的三支模糊概念.
对于给定的模糊技能形式背景, 可采用多种去模糊化方法.其中, 最简单且最普遍的做法是设定阈值并对模糊二元关系取截集, 进而将模糊背景转化为二值背景.此转化过程在保留关键信息的同时, 有效简化后续的分析与计算工作.
例7 对于表2的模糊技能形式背景
| 表4 |
对于一个二值技能形式背景Π =(Q, S, R), 定义3中的算子u与v退化为
u(A)=({s∈ S|s* ⊆A},
{s∈ S|(Q-s* )⊆A}),
g(B, C)={q∈ Q|q* ∩ B≠ Ø }∪
{q∈ Q|(S-q* )∩ C≠ Ø },
其中
q* ={s∈ S|R(q, s)=1},
s* ={q∈ Q|R(q, s)=1}.
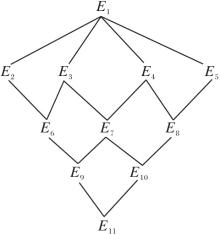
运用上述运算符, 对二值技能形式背景中的三支知识空间概念执行运算, 生成的三支知识空间概念格如图7所示, 相应节点信息如下:
E1:(Q, (S, S));
E2:({q1, q2, q4, q5}, ({s1, s3, s4}, {s2}));
E3:({q2, q3, q5}, ({s1, s4}, {s2, s3}));
E4:({q1, q2, q3, q4}, ({s1, s2, s4}, {s3}));
E5:({q1, q3, q4, q5}, ({s2}, {s1, s3, s4}));
E6:({q2, q5}, ({s1, s4}, {s2}));
E7:({q2, q3}, ({s1, s4}, {s3}));
E8:({q1, q3, q4}, ({s2}, {s3}));
E9:({q2}, ({s1, s4}, Ø ));
E10:({q3}, (Ø , {s3}));
E11:(Ø , (Ø , Ø )).
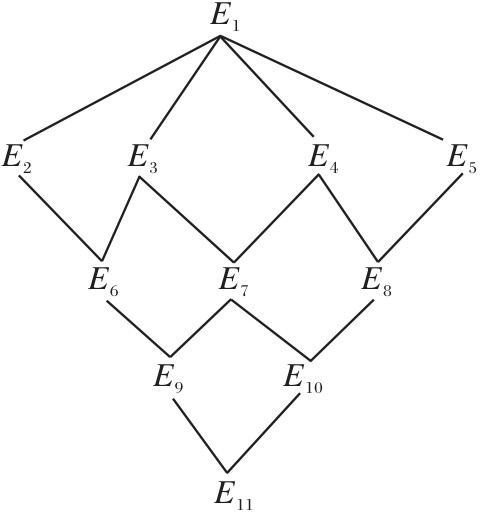 | 图7 Π 的三支知识空间概念格TKSL(Π )Fig.7 Three-way knowledge space concept lattice TKSL(Π ) of Π |
事实上, 对于一个二值技能形式背景Π =(Q, S, R), 若将Q视作对象集合, S视为属性集合, 那么在这种设定下, 三支知识空间的概念格结构本质上是面向对象概念格的特殊形式, 即三支面向对象概念格[35].由此可见, 三支知识空间概念格凭借其独特的语义, 在与面向对象概念格关联后, 能进一步拓宽其理论内涵与应用场景.
本文从三支决策视角出发, 基于知识空间与知识状态理论, 构建模糊技能形式背景下的三支知识空间模糊概念格, 并分别探讨该概念格与现有三支模糊概念格模型及模糊与二值两种技能形式背景下概念格之间的联系.需要指出的是, 三支知识空间模糊概念具有独立的理论来源与构造方式, 不同于现有的任何概念类型, 也无法由其它概念派生而来, 是一种具有独特结构的三支模糊概念.实验表明, 在给定模糊技能形式背景下, 相比未考虑负属性的知识空间模糊概念格, 三支知识空间模糊概念格包含更多数量的概念.
面向知识结构分析的三支模糊概念格模型不仅可直接应用于学习者学习状态测评与学习路径规划, 也为基于形式概念分析的不确定性分析研究提供有益的理论参考与方法借鉴.为了提升大规模数据分析场景中的效率与可解释性, 后续需重点关注三支知识空间模糊概念格的渐进式与分布式构造、其与现有概念格模型的联系与转化, 及基于概念认知学习机制的概念获取等问题.此外, 融合多粒度与多层次分析方法, 探讨学习路径的良级性, 同样是一个值得深入研究的重要课题.
本文责任编委 张燕平
Recommended by Associate Editor ZHANG Yanping
| [1] |
|
| [2] |
|
| [3] |
|
| [4] |
|
| [5] |
|
| [6] |
|
| [7] |
|
| [8] |
|
| [9] |
|
| [10] |
|
| [11] |
|
| [12] |
|
| [13] |
|
| [14] |
|
| [15] |
|
| [16] |
|
| [17] |
|
| [18] |
|
| [19] |
|
| [20] |
|
| [21] |
|
| [22] |
|
| [23] |
|
| [24] |
|
| [25] |
|
| [26] |
|
| [27] |
|
| [28] |
|
| [29] |
|
| [30] |
|
| [31] |
|
| [32] |
|
| [33] |
|
| [34] |
|
| [35] |
|